简介
照相机
成像
是一个将三维世界映射到二维图像的过程,如果我们想从图像中恢复出三维世界的信息,我们需要解决一个重要的问题:恢复照相机成像过程中丢失的深度信息。给定单幅图像,我们无法确定每个
像素
对应三维空间中点的坐标。因为从照相机光心到成像平面的连线上的所有三维空间中的点都可以投影到同一像素上。只有知道一个像素对应的深度,我们才能精确地确定它在三维空间中对应点的空间位置。在本章中,我们将介绍平行双目照相机的构造和成像原理,以及如何利用平行双目照相机获取场景的深度信息。
平行双目照相机
平行双目照相机是目前最常见的深度照相机,它由两台水平放置的独立照相机组成,每台照相机都有自己的
光
心和成像平面。接下来,我们将介绍平行双目照相机的构成及其工作原理,为了简化描述,除非特别说明,本章中所提及的双目照相机都是平行双目照相机。 概念定义,将两台照相机并排排列,且使其光轴互相平行,可以形成一个类似人类双眼视觉的系统,因此这种配置被称为平行双目
视觉
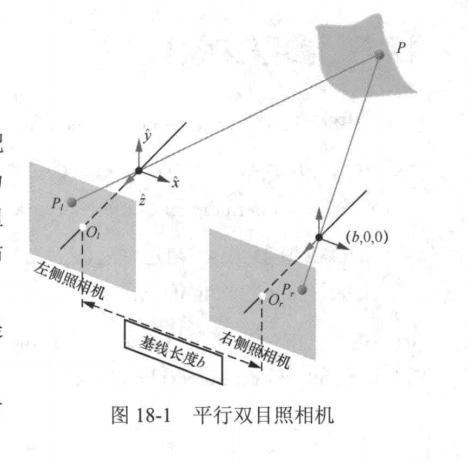
系统,这两台照相机就被称为平行双目照相机,其所拍摄的两张照片就构成了一组双目图像。主流的平行双目照相机都是水平平行排布的,左右两台照相机分别对应于人类的左眼和右眼如图18-1所示。
当然纵向的双目照相机从原理上也是可以实现的(读者可以想象那种奇怪的形状)。
在这种左右双目照相机系统中,两台照相机可以被视为具有相同特性的针孔照相机
模型
。它们被水平放置,这意味着两台照相机的光心均位于x轴上,且它们的光轴平行。照相机光心之间的水平距离称为双目照相机的基线(baseline,长度用b表示),这是衡量双目照相机几何配置的关键参数。
基线的长度对于计算图像间的视差及最终确定场景中物体的深度信息至关重要。
视差
平行双目视觉视差的基本概念
平行双目视觉系统由两个完全相同的相机组成,光轴平行且基线(两相机中心距离)固定。视差指同一空间点在左右相机成像平面上的像素坐标差异,通常以水平方向为主。视差与物体距离成反比,是立体匹配和深度计算的核心依据。
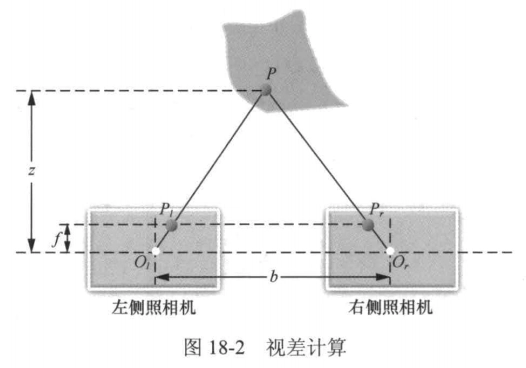
在照相机参数固定的情况下,基线越长,双目视觉系统能够测量的深度范围越大,深度测量的分度值越大;相反,基线越短,能够测量的深度范围越小,深度测量的分度值越小,但测量的精密程度提高。将各像素计算出来的视差绘制在像素坐标处,便得到了对应的视差图(disparity map)。将各像素的视差通过前述公式转换成深度,便可得到深度图(depth map),深度图可以直观地反映出场景中物体的深度信息。
双目特征匹配
尽管使用视差计算深度的公式本身很直接,但实际上获得视差的过程却相对复杂。这一过程要求我们能够精确地确定左图像中某像素在右图像中的对应像素,这一过程就是双目特征匹配。第4章和第7章介绍了模板匹配和特征点匹配,这些技术都可以用于计算视差。不过在双目照相机系统中,情
评论加载中…