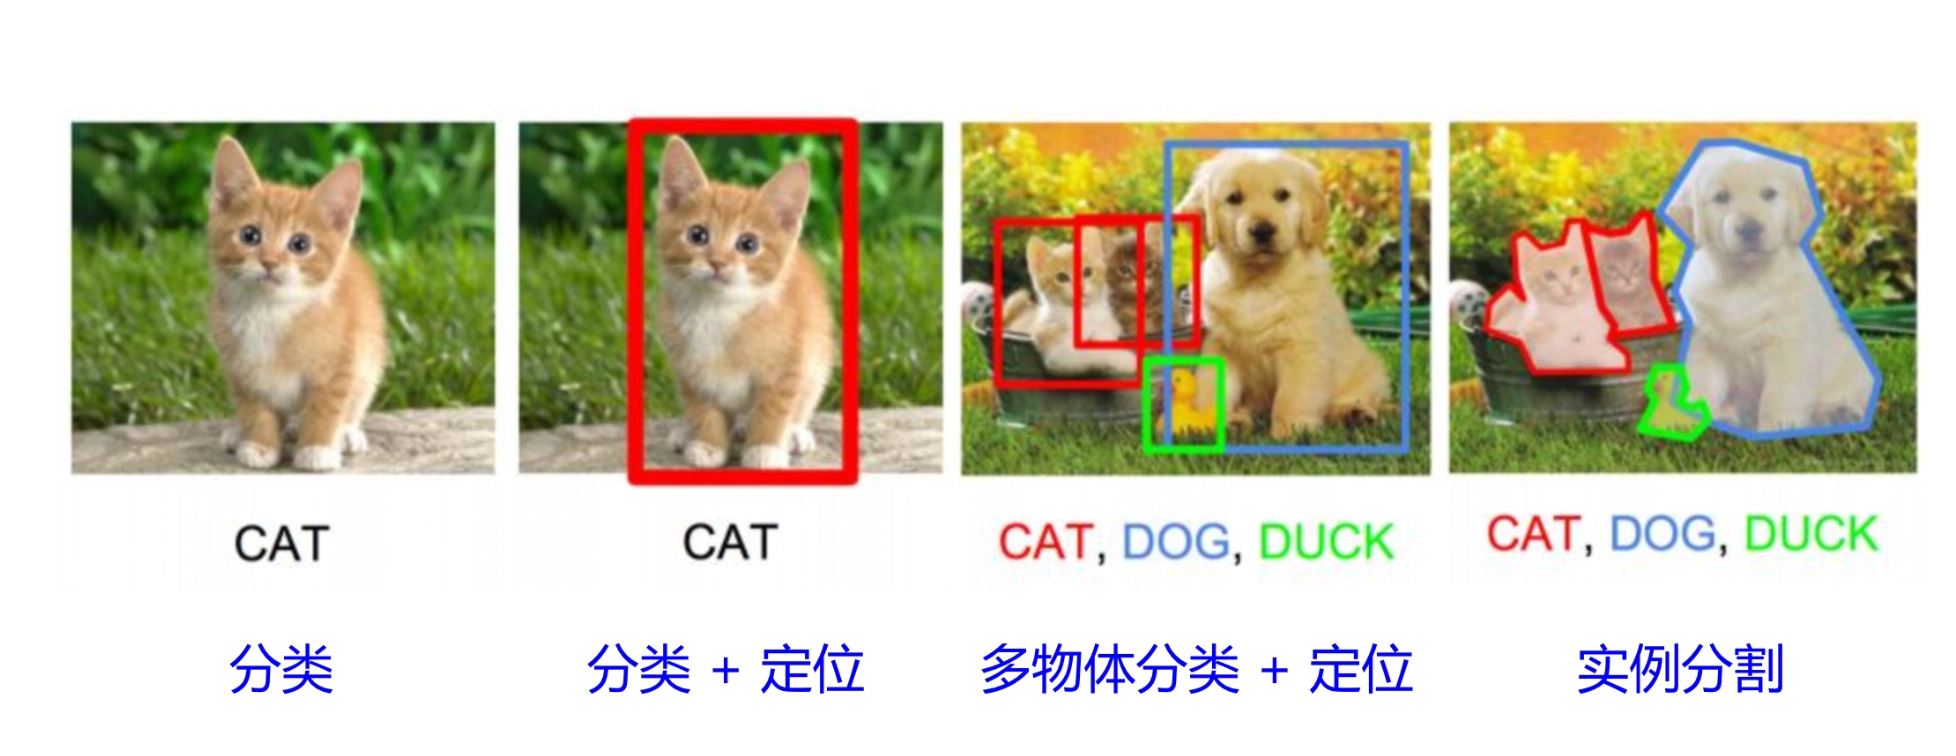
什么是目标检测
有下面几种情形👇🏻
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523181054903-1053288340.png)
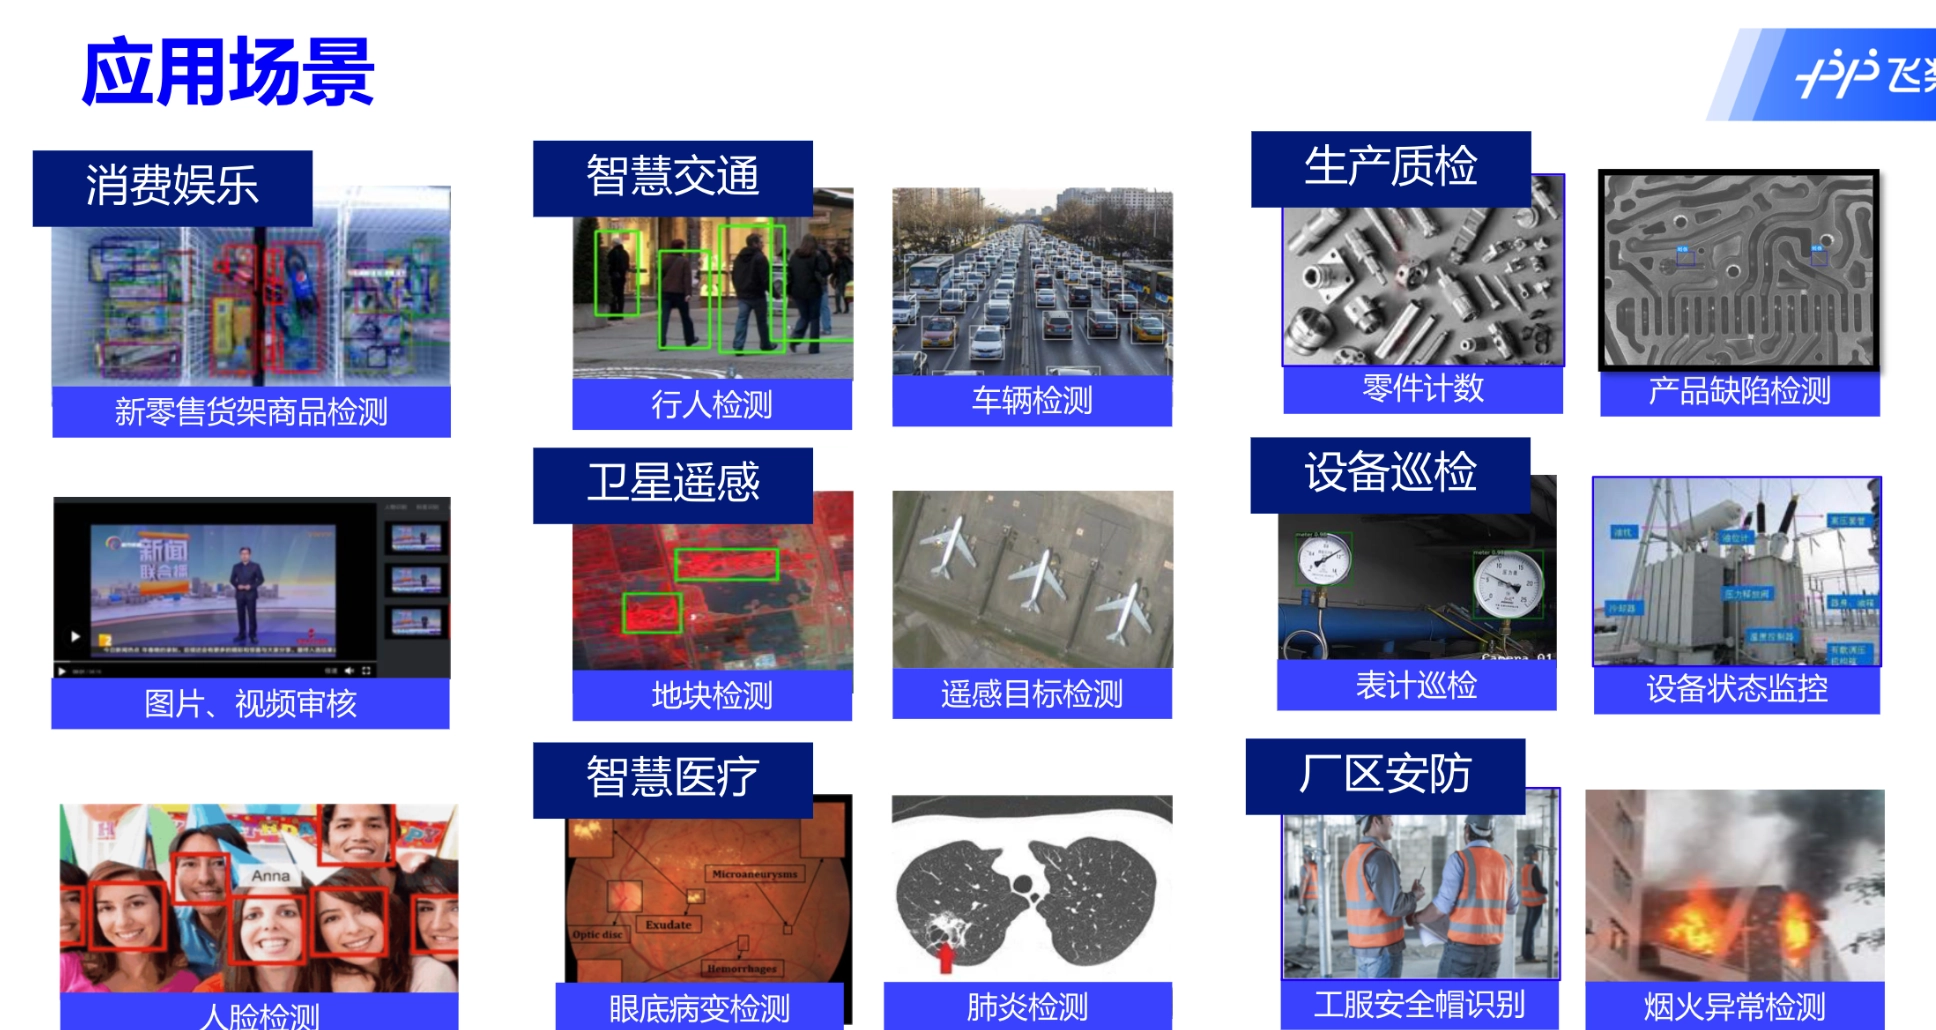
一些应用场景
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523181158475-372607747.png)
目标检测存在的挑战
- 环境影响
- 密度
- 物体遮挡
- 重叠
- 大小目标
- 小样本
- 旋转框
有各种领域,覆盖各行业
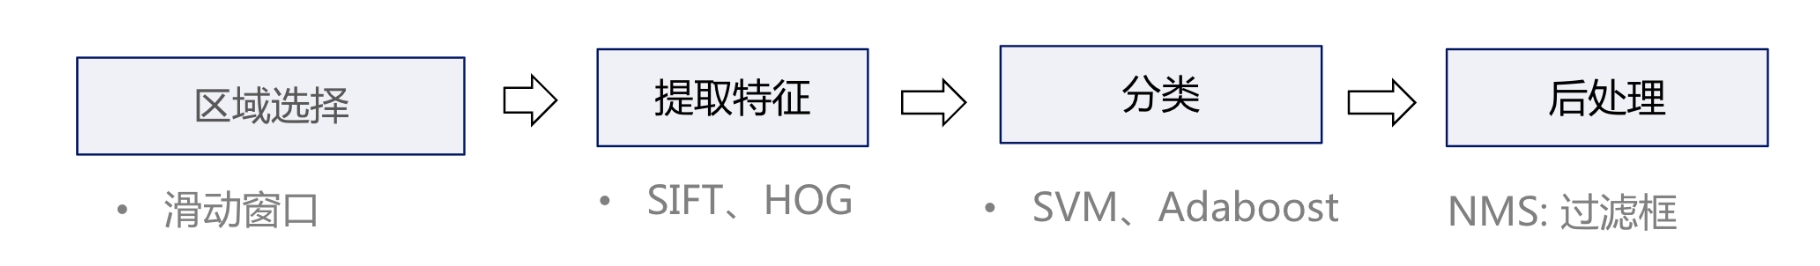
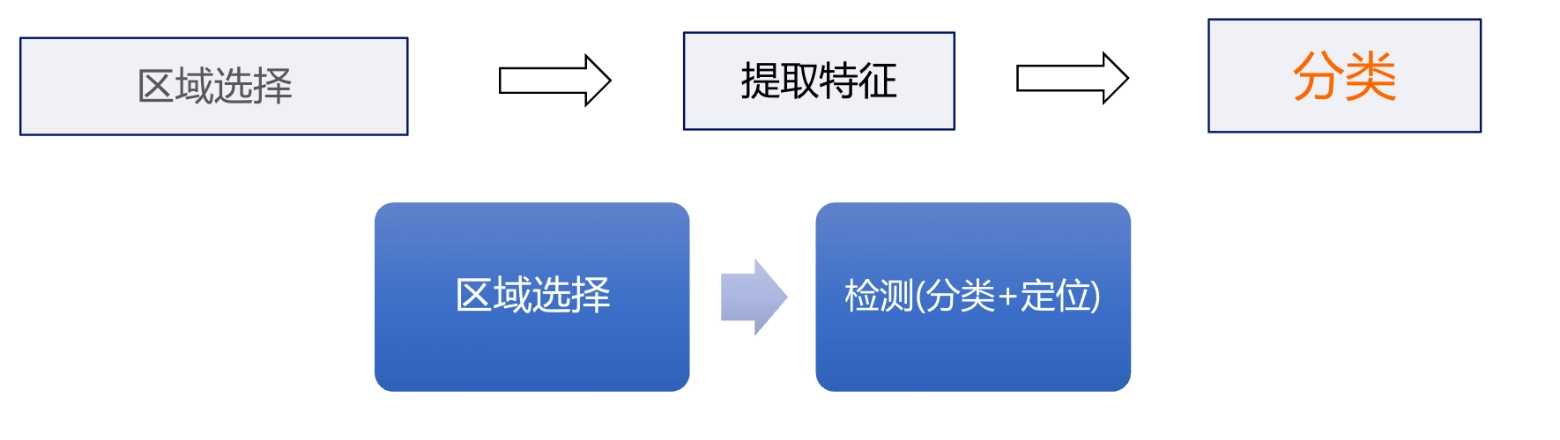
传统目标检测算法#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523181626383-402460411.png)
候选区域(Proposal Region) also be called as 感兴趣区域(Region of Interest RoI)
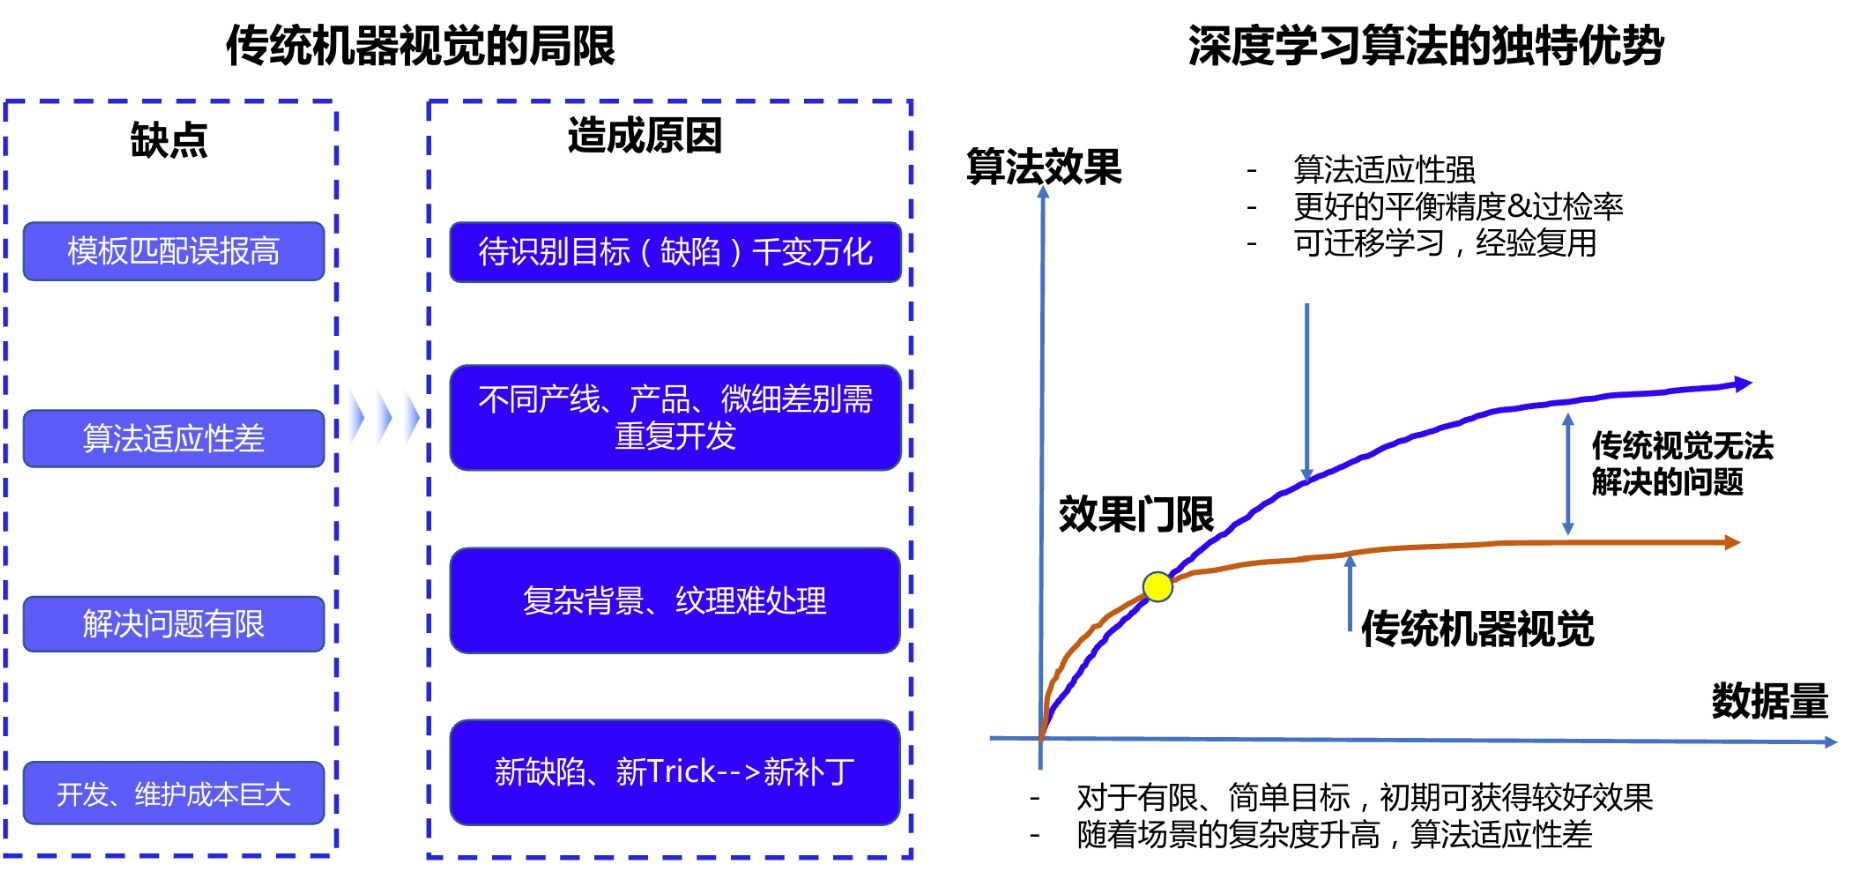
深度学习的优势#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523181838598-358003295.png)
RCNN#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523181958203-2008832821.png)
RCNN通过选择性搜索(Selective Search)提取图像中的候选区域(Region Proposals),然后对每个候选区域使用卷积神经网络(CNN)提取特征,最后通过支持向量机(SVM)分类器判断目标类别,并通过回归调整边界框位置
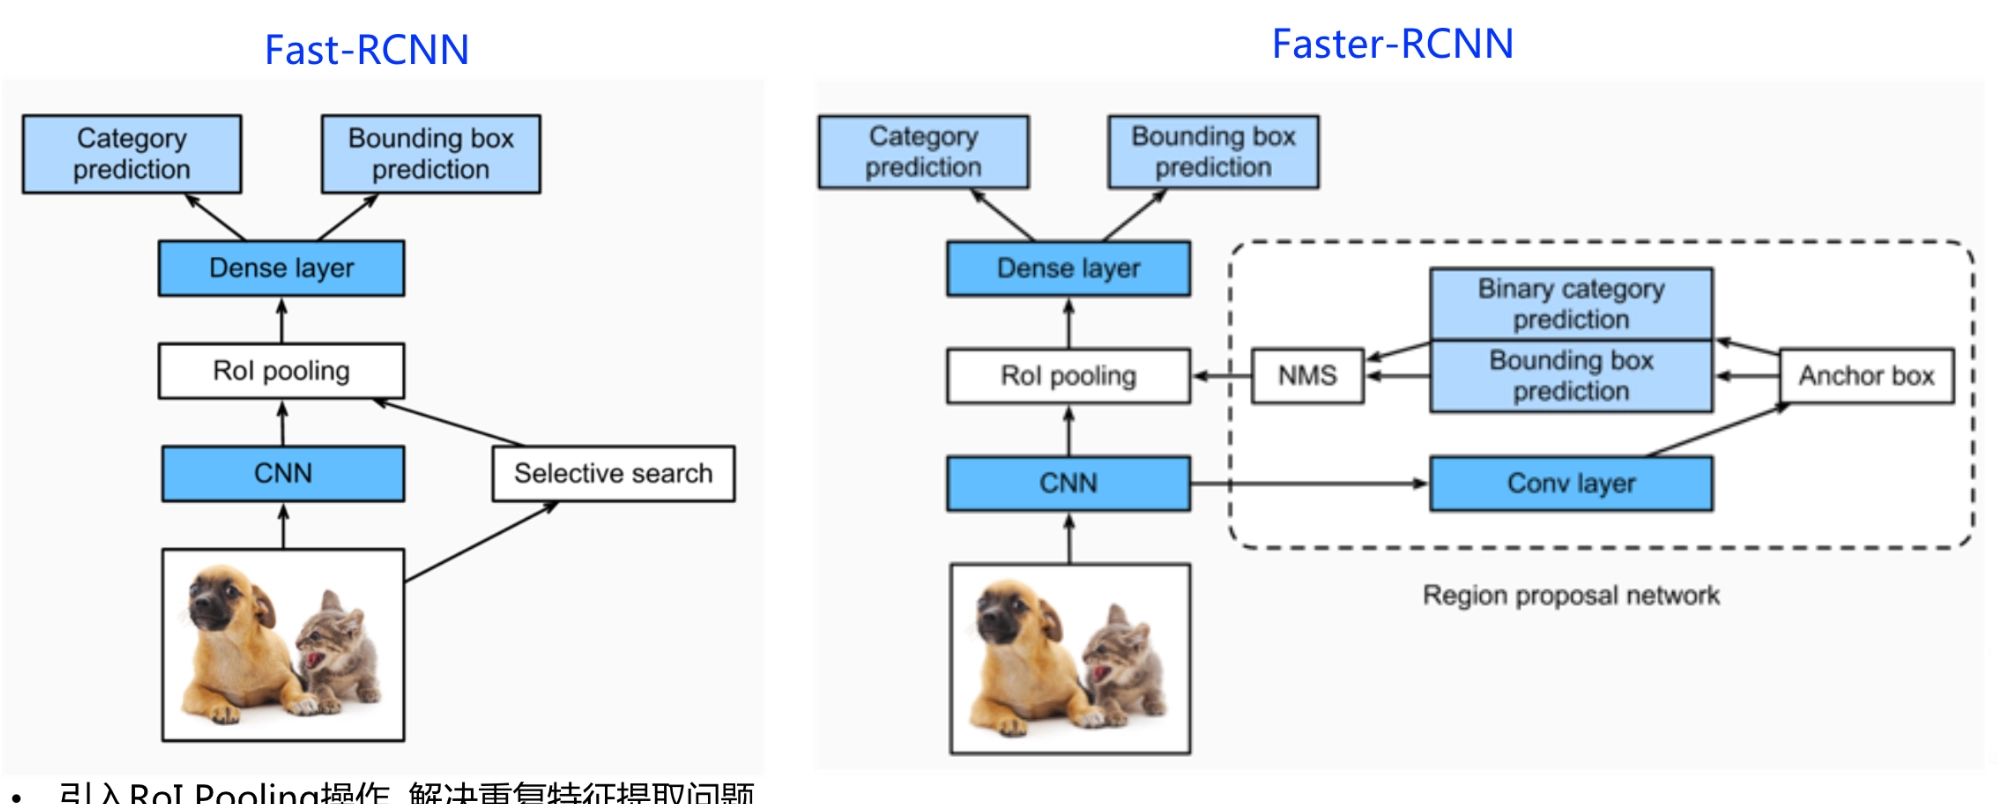
Fast RCNN AND Faster-RCNN#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523182248896-1670824651.png)
主要区别#
特性 | Fast RCNN | Faster RCNN |
候选区域生成 | 依赖外部方法(如 Selective Search) | 内部 RPN 网络生成(端到端) |
速度 | 较慢(仍需外部候选) | 更快(完全 CNN 化) |
端到端训练 | 部分端到端(分类+回归) | 完全端到端(RPN + 检测) |
计算效率 | 中等 | 更高(共享特征图) |
总结#
- RCNN → Fast RCNN:优化了特征提取和训练效率。
- Fast RCNN → Faster RCNN:用 RPN 取代外部候选生成,实现完全端到端检测,是目标检测领域的里程碑。
Anchor and Anchor-Based方法#
Anchor是锚框
Anchor-Based使用Anchor提取候选目标框在特征图上的每一个点,对Anchori进行分类和回归
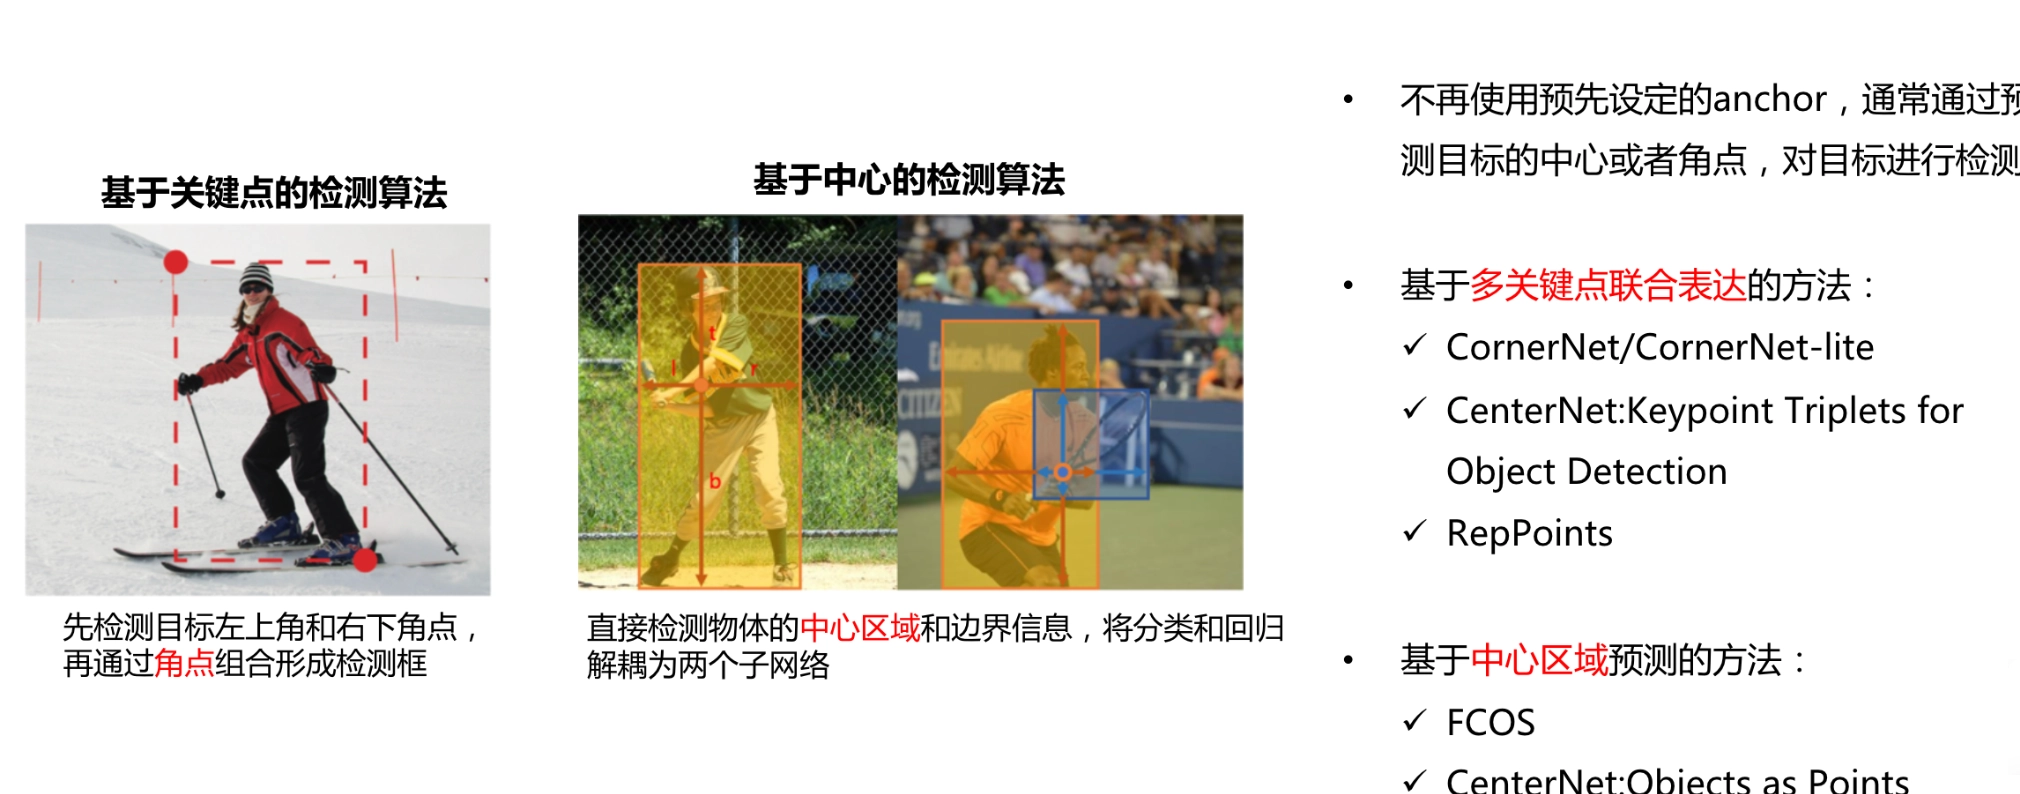
Anchor Free方法#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523182805702-1895059145.png)
一些基础概念#
- BBox: Bounding Box边界框
1.Green color box is manual annotation,and red is predict result
2.xyxy:Top left+bottom right
3.xywh:Top left+width height
- Anchor
1.Also called Prior Box in SSD
RPN:Region Proposal Network
Acnhor-based的两阶段提取候选框的网络
IoU
Intersaction over Union
评价预测框的质量,IoU越大则预测框与标注越接近
· TP:IoU>=阈值(如0.3)检测框数量
· FP:IoU<阈值(如0.3)检测框数量
· FN:没有检测到的GT数量
Recall(召回率/查全率)=TP/ FN+TP(所有标注框的数量)
·举例:
输入样本:某个类别10个框
预测结果:预测到8个框,6个正确,2个错误
Precision:6/8 0.75
Recall::6/10=0.6
P-R曲线:以Precision、Recall为纵、横坐标的曲线。
AP(Average Precision): 某一类P-R曲线下的面积
mAP(mean Average Precision): 所有类别AP平均,代表训练出的模型的准确率
NMS:非极大值抑制,可以去除多余的检测框
SOFT NMS:通过降低重叠框的置信度来保留更多的信息
Weighed NMS:对重叠框进行加权平均,生成更加准确的检测框
...
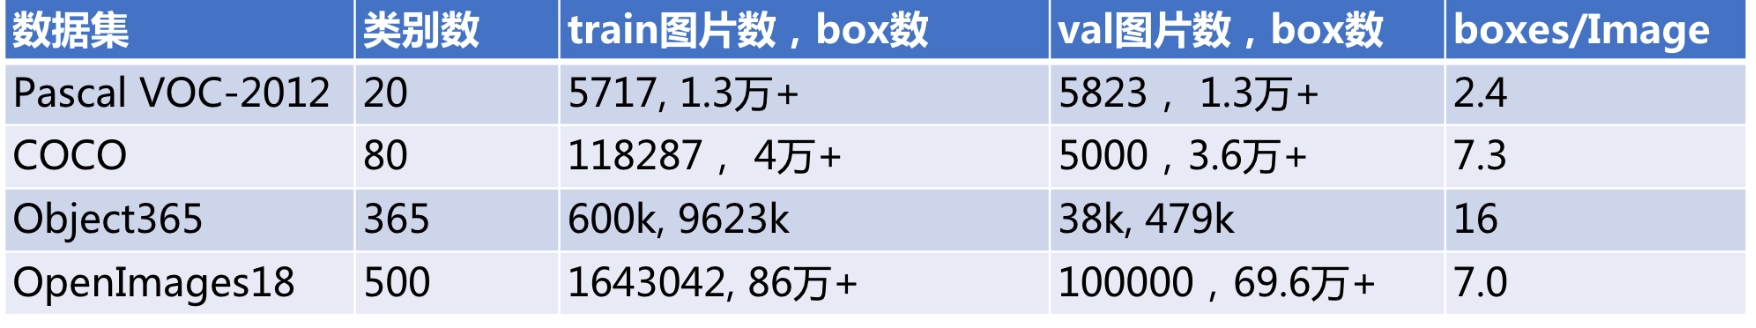
常用开源数据集#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523193619261-1294663917.png)
PaddlePaddle(飞桨)
是百度推出的开源深度学习平台,具有以下核心优势:
- 产业级支持:提供从训练到部署的全流程工具链(如PaddleDetection、PaddleServing),适合工业场景落地。
- 易用性强:支持动态图与静态图无缝切换,高层API简化开发,中文文档和社区资源丰富,对国内用户友好。
- 高性能训练:优化分布式训练、混合精度计算,支持多硬件加速(如GPU、国产芯片),效率提升显著。
- 丰富模型库:涵盖CV、NLP等领域的预训练模型(如ERNIE、YOLO系列),并配套低代码工具PaddleX、PaddleHub。
- 国产化适配:深度兼容国产硬件(昇腾、寒武纪)和操作系统(麒麟、统信),满足信创需求。
相比PyTorch/TensorFlow,PaddlePaddle在中文生态、产业落地和国产化支持上更具优势,尤其适合企业级应用和国产化项目。
可视化部署image#
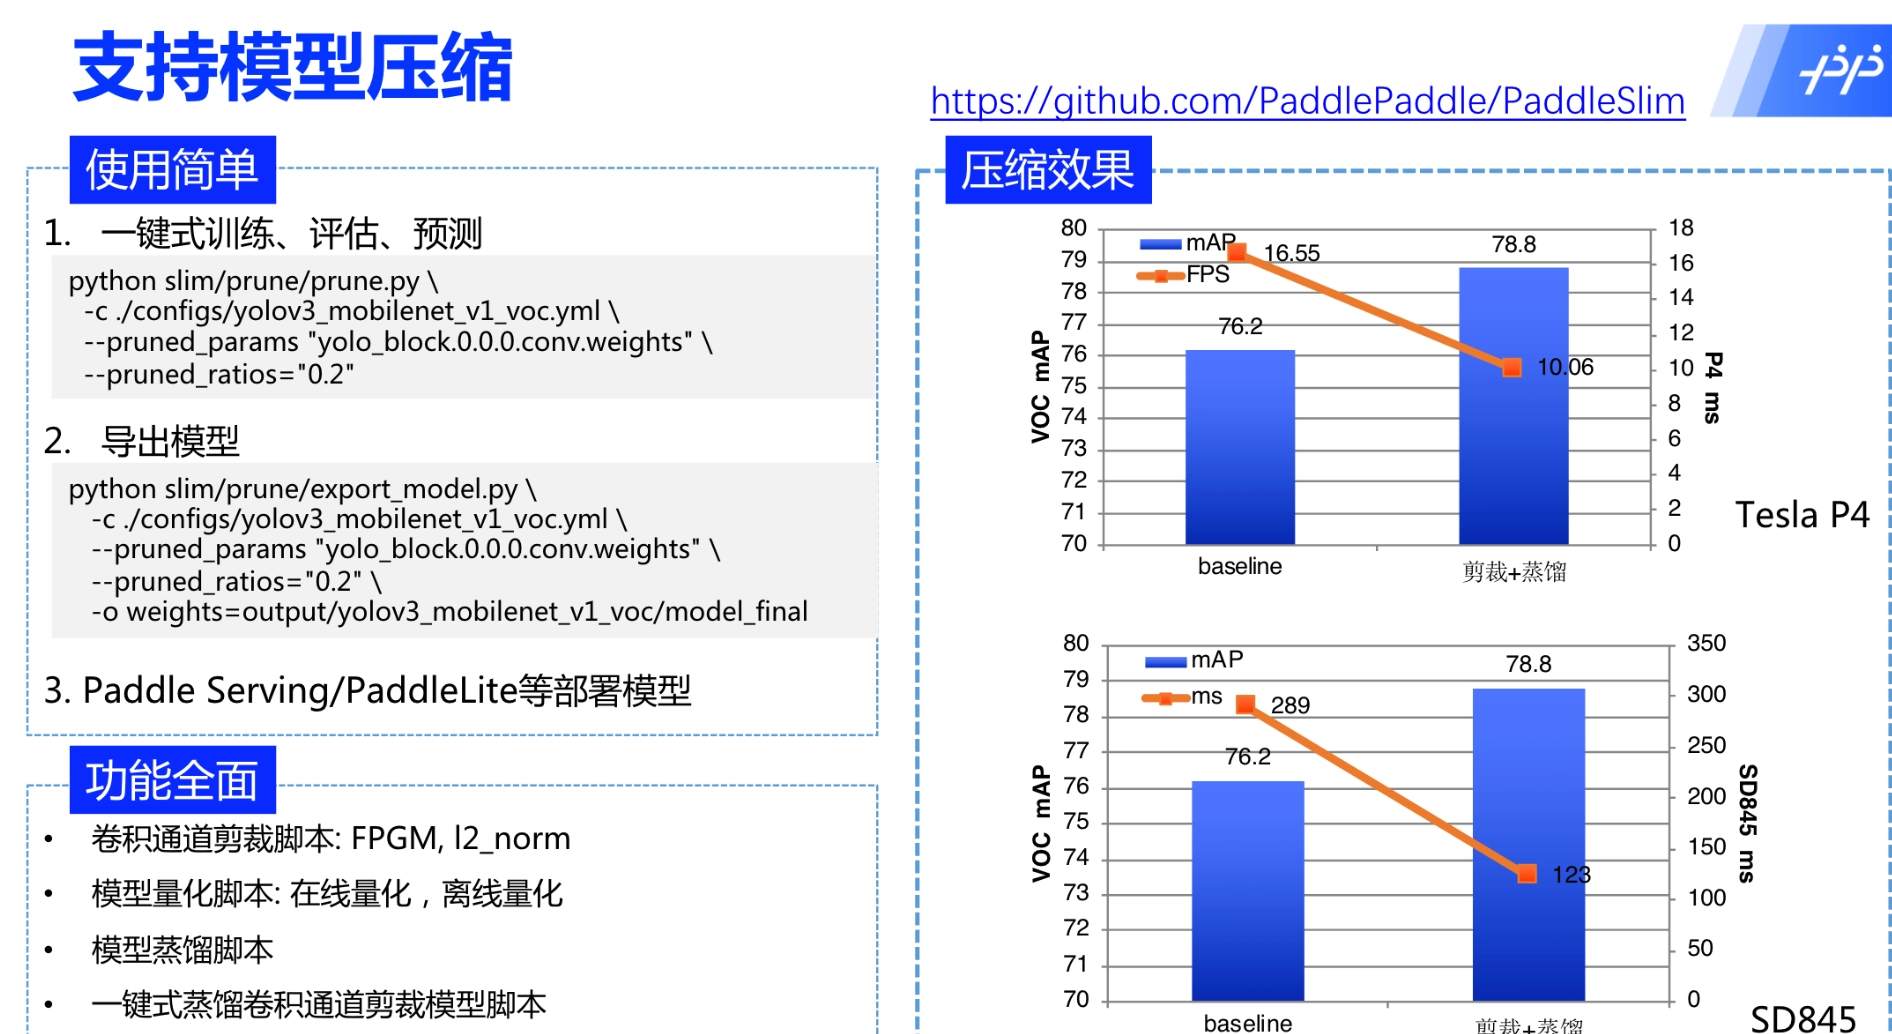
支持模型压缩,使用简单#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523194052780-1090400281.png)
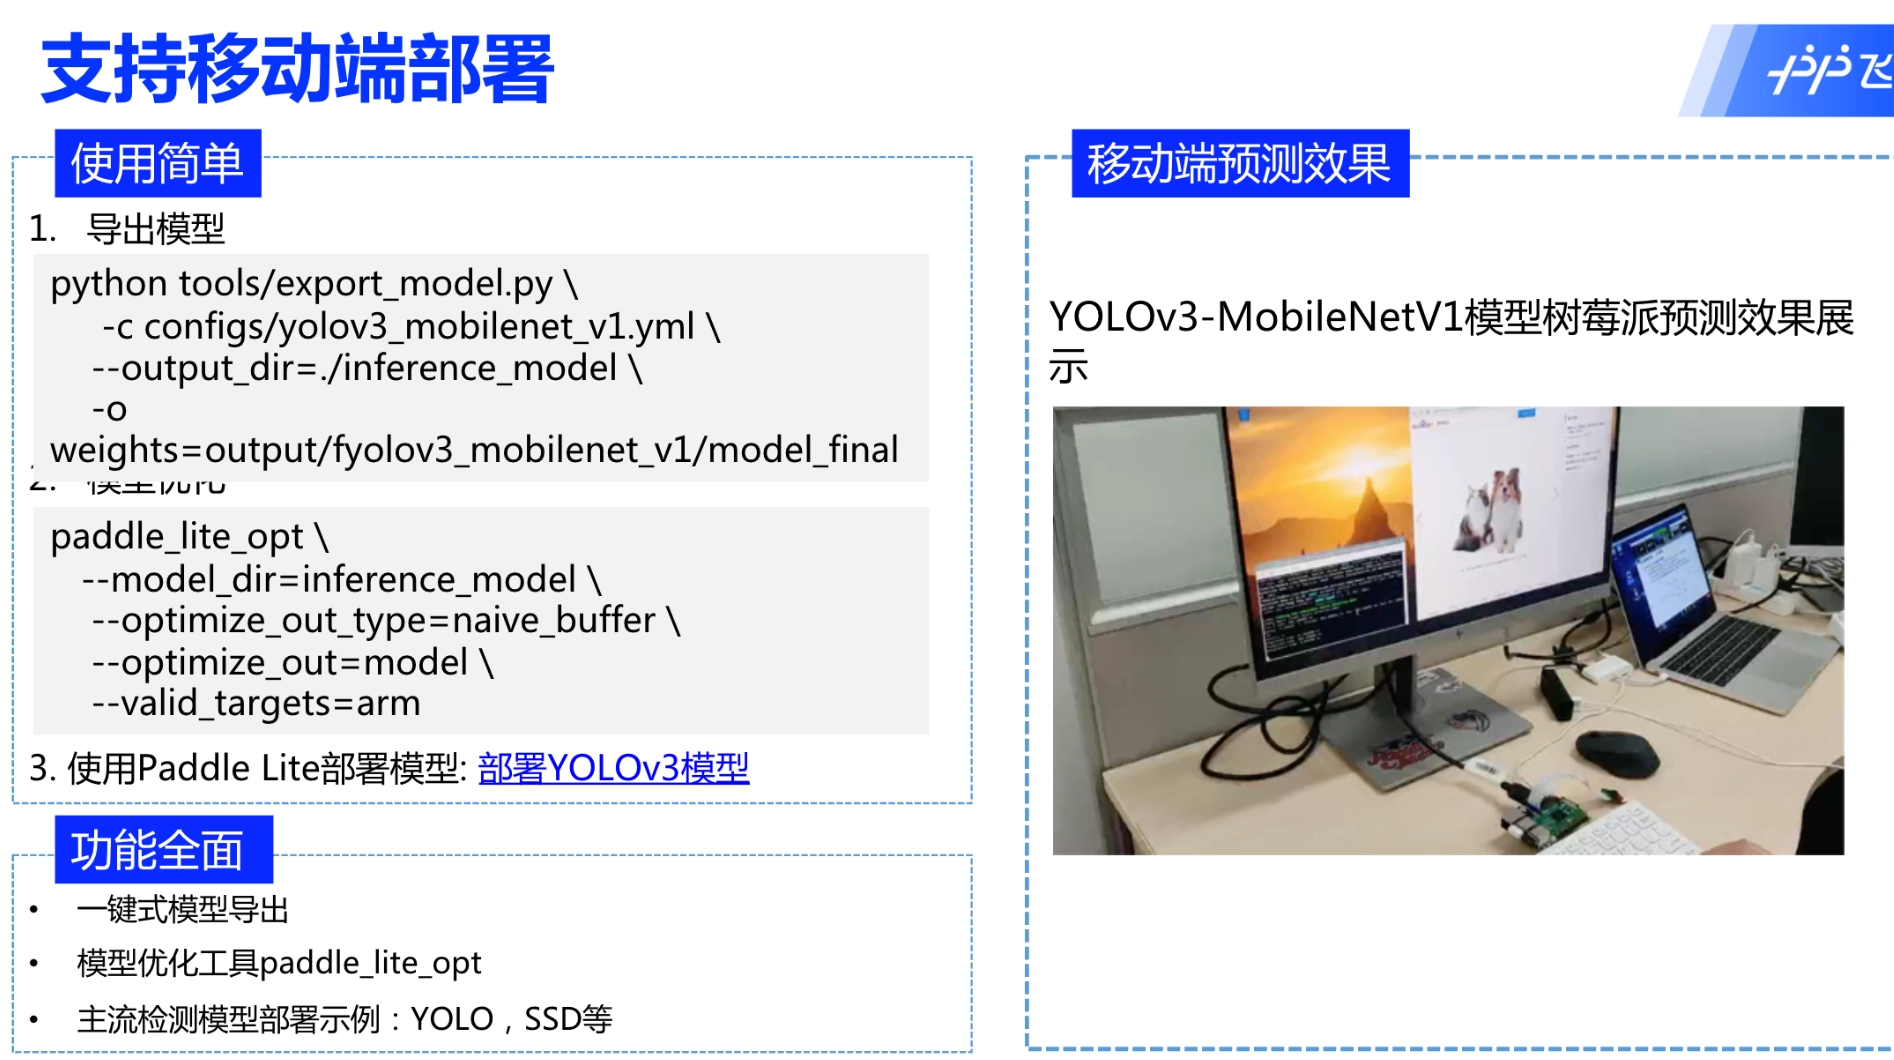
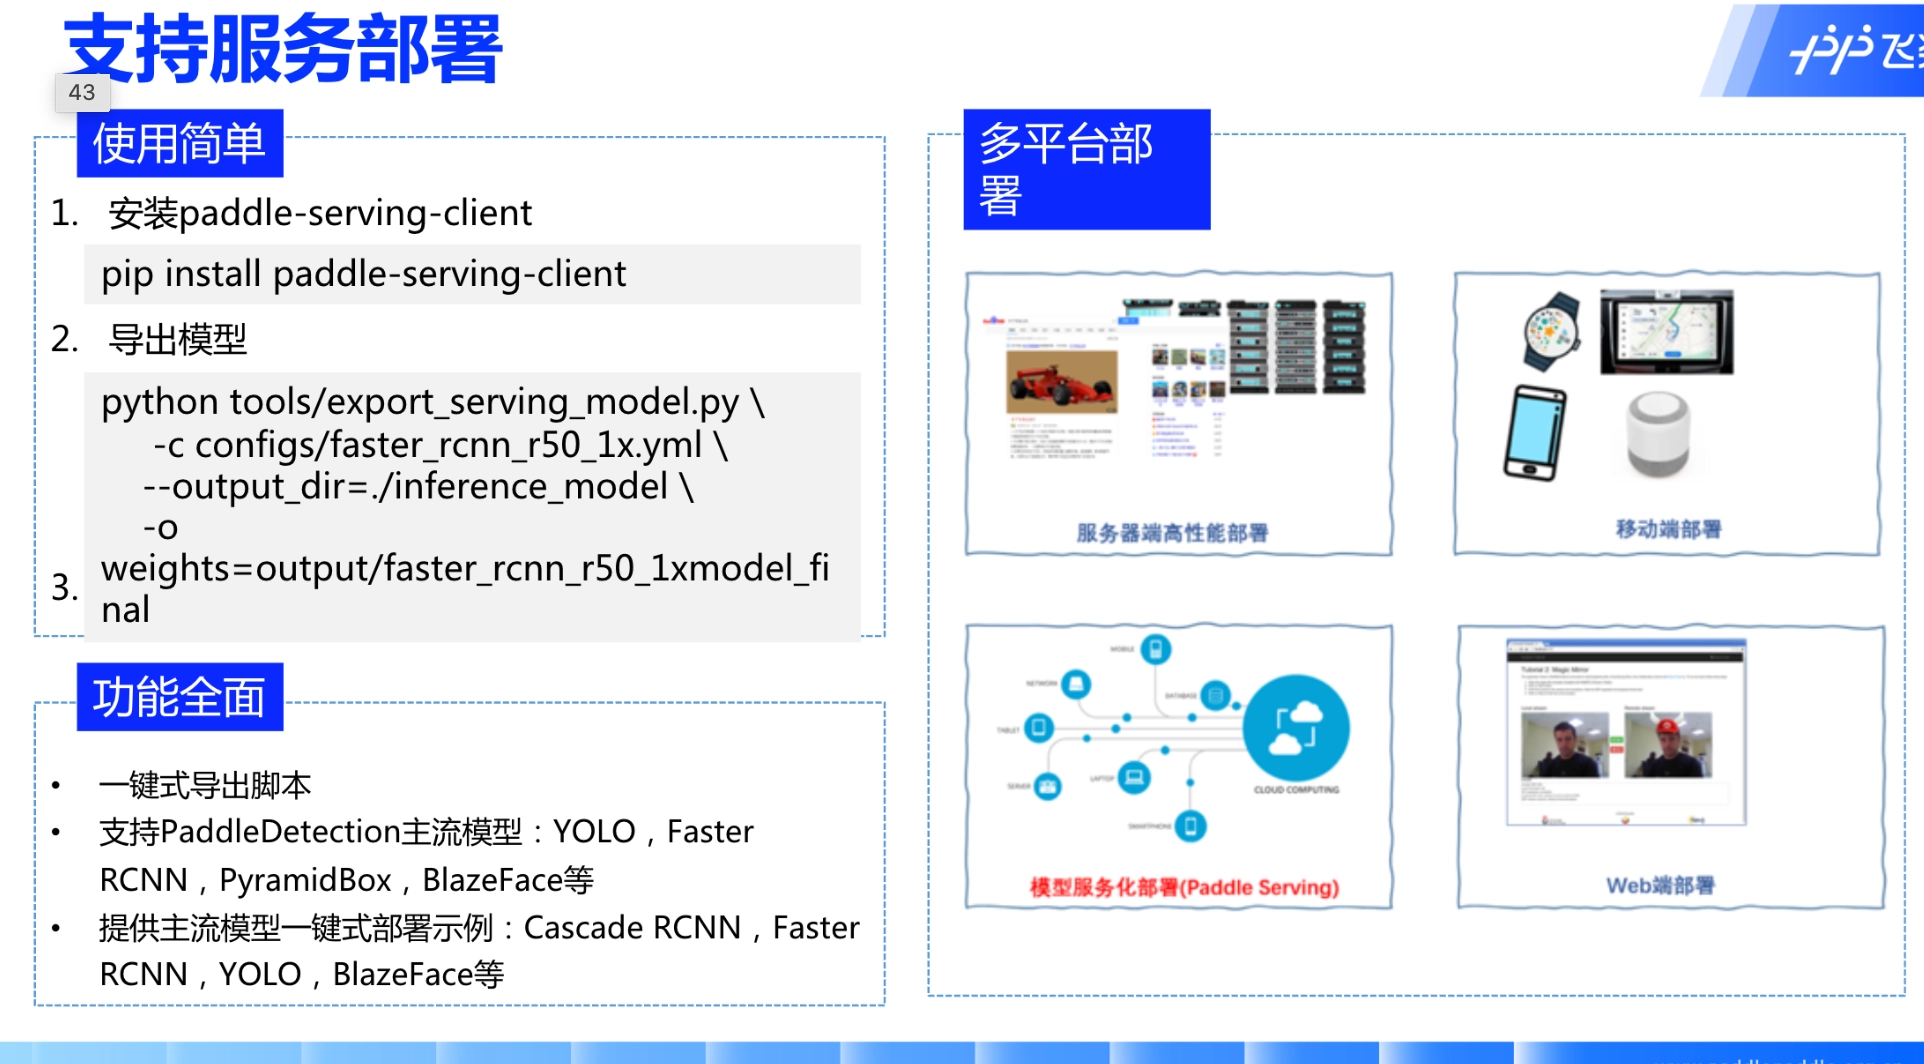
支持移动端,服务端等多段部署#
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523194146050-1924033464.png)
[
](https://img2024.cnblogs.com/blog/3517150/202505/3517150-20250523194200822-1528784118.png)
多次有人使用PaddleDetection斩获顶会比赛冠军🏆
推荐使用
参考PDF:
评论加载中…